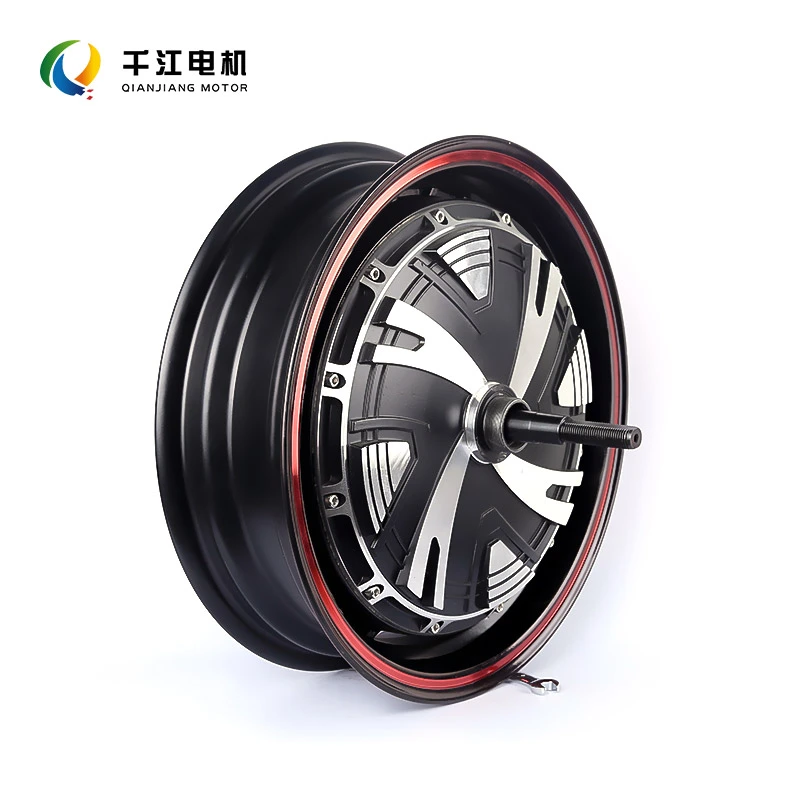
Navmotorerintegrera en elmotor direkt i ett fordons hjulnav, vilket skapar en kompakt drivlösning för elcyklar, skotrar, lätta elfordon, robotik, mobilitetsutrustning och andra eldrivna plattformar. Deras förenklade drivlina-arkitektur kan minska den mekaniska komplexiteten samtidigt som de ger direkt och känsligt hjulvridmoment.
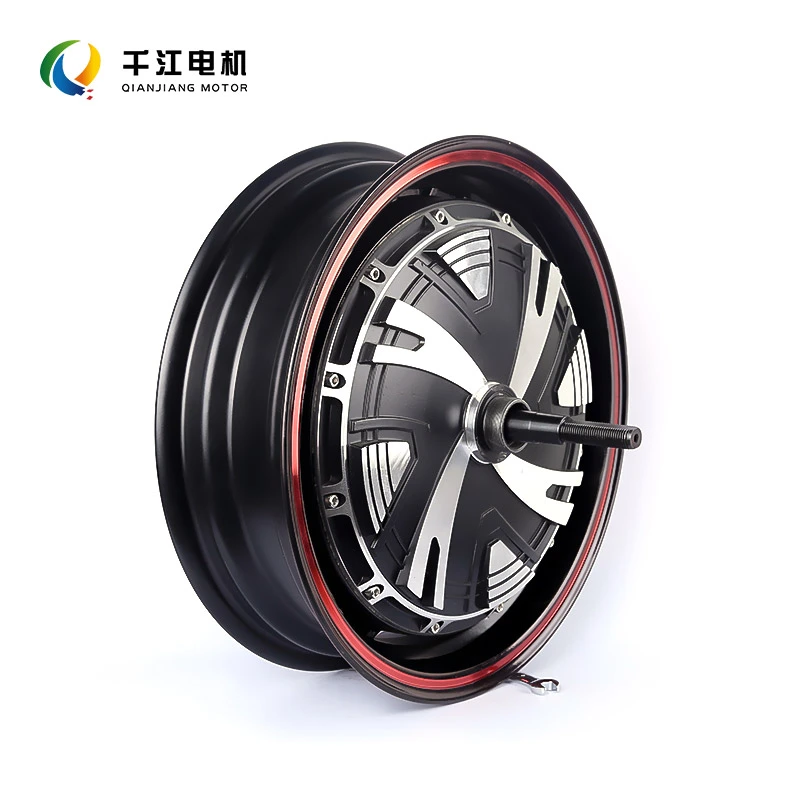
Navmotorer placerar motorn vid hjulet, vilket gör att elektrisk energi kan omvandlas till hjulrotation utan att förlita sig på en konventionell kedja, rem, drivaxel eller extern transmission i många konfigurationer. De finns i växlade och direktdrivna design, med olika fördelar i vridmoment, vikt, effektivitet, buller, underhåll och applikationsflexibilitet. Att förstå motorarkitektur, märkeffekt, vridmoment, spänning, hjulstorlek, termisk prestanda, kontrollerkompatibilitet och miljökrav är viktigt när du väljer en navmotor. För tillverkare och systemintegratörer är anpassning och pålitligt leverantörsstöd lika viktigt för att uppnå stabila långsiktiga prestanda.
Artikelöversikt
Den här guiden börjar med grunderna för navmotorkonstruktion och drift, och förklarar sedan de viktigaste motorkonfigurationerna och deras praktiska skillnader. Det fortsätter med prestandafördelar, begränsningar, applikationsscenarier, nyckelspecifikationer, anpassningsöverväganden, tillförlitlighetsfaktorer och tillverkares urvalskriterier. Det sista FAQ-avsnittet tar upp vanliga frågor från ingenjörer, inköpsteam, OEM-tillverkare och produktutvecklare för elektrisk mobilitet.
Vad är navmotorer?
Navmotorer är elektriska motorer integrerade direkt i navet på ett hjul. Istället för att placera motorn i en central ram och överföra kraft genom en kedja, rem, axel eller annat mekaniskt transmissionssystem, installeras motorn nära den punkt där vridmomentet levereras.
I en typisk borstlös navmotor förblir statorn stationär med axeln medan rotorn roterar runt den. Permanenta magneter och elektromagnetiska fält samverkar för att generera roterande vridmoment. Beroende på design kan rotorn driva hjulet direkt eller överföra kraft genom en kompakt intern reduktionsväxel.
Denna arkitektur gör navmotorer särskilt attraktiva för applikationer där tillverkare behöver kompakt förpackning, förenklad mekanisk konstruktion, känslig vridmomentleverans och minskat beroende av externa drivlinakomponenter.
Nyckelpunkt:En navmotor är inte bara en konventionell motor placerad nära ett hjul. Dess struktur är designad runt själva hjulet, vilket förändrar hur fordonet hanterar vridmoment, förpackning, värme, vikt och underhåll.
Hur fungerar navmotorer?
Driftsprocessen börjar när elektrisk kraft från ett batteri eller strömförsörjning når motorstyrenheten. Styrenheten reglerar den ström som tillförs motorlindningarna i enlighet med erforderlig hastighet, vridmoment och driftsförhållanden.
-
Elektrisk ström kommer in i styrenheten.Styrenheten hanterar strömmen som tillförs motorn.
-
Styrenheten aktiverar statorlindningarna.Omkopplingssekvensen skapar ett roterande magnetfält.
-
Magnetfältet samverkar med permanentmagneter.Denna interaktion genererar elektromagnetiskt vridmoment.
-
Rotorn roterar.Beroende på arkitekturen vrider rotorn antingen hjulet direkt eller passerar vridmoment genom inre växlingar.
-
Hjulet omvandlar vridmoment till fordonsrörelse.Eftersom motorn är integrerad i hjulaggregatet är kraftvägen relativt kort.
Positionssensorer, Hall-sensorer, sensorlösa styralgoritmer, temperaturövervakning och kontrollåterkoppling kan integreras för att förbättra hastighetsreglering, vridmomentrespons, effektivitet och skydd.
Vilka komponenter utgör en navmotor?
Även om navmotorer skiljer sig avsevärt i konstruktion, innehåller de flesta system flera grundläggande komponenter som samverkar för att skapa kontrollerad hjulrotation.
| Komponent |
Primär funktion |
Varför det spelar roll |
| Stator |
Innehåller motorlindningar och förblir stillastående |
Skapar det elektromagnetiska fältet |
| Rotor |
Roterar runt statorn |
Omvandlar elektromagnetisk kraft till rotation |
| Permanenta magneter |
Interagera med statorns magnetfält |
Bidra till vridmomentgenerering |
| Axel |
Stöder den stationära motorstrukturen |
Ger mekanisk monteringsstyrka |
| Kullager |
Stöd mjuk rotorrotation |
Påverkar ljud, friktion och livslängd |
| Motorhus |
Skyddar interna komponenter |
Stöder mekanisk och termisk prestanda |
Vilka typer av navmotorer finns tillgängliga?
Växlade navmotorer
Kugghjulsnavmotorer använder interna reduktionsväxlar mellan motorn och hjulet. Motorn kan arbeta med en högre rotationshastighet medan växeln omvandlar den hastigheten till användbart hjulvridmoment. Denna arkitektur kan ge stark låghastighetsprestanda från en relativt kompakt motor.
Direktdrivna navmotorer
Direktdrivna navmotorer eliminerar interna reduktionsväxlar och kopplar motorns rotationsutgång direkt till hjulet. Deras relativt enkla mekaniska konstruktion kan ge tyst drift och minska växelrelaterat slitage. Direktdrivna system kan också stödja regenerativ bromsning när motorn, styrenheten, batteriet och fordonssystemet är designade för energiåtervinning.
Främre och bakre navmotorer
Navmotorer kan utformas för framhjuls- eller bakhjulsinstallation beroende på fordonsarkitektur, dragkraftskrav, viktfördelning, ramdesign och kontrollstrategi. Valet påverkar hantering och lastfördelning, så det bör betraktas tillsammans med hela fordonssystemet snarare än behandlas som ett isolerat motorbeslut.
Geared
- Kompakt konstruktion
- Stark vridmomentpotential vid låga varvtal
- Användbar för viktkänsliga mobilitetsprodukter
- Innehåller ytterligare mekaniska komponenter
Direct Drive
- Inga interna reduktionsväxlar
- Tyst mekanisk drift
- Lämplig för långvarig drift i lämpliga utföranden
- Kan stödja regenerativ bromsning
Vilka fördelar ger navmotorer?
Huvudattraktionen med navmotorer är förmågan att kombinera framdrivning och hjulintegration i en enda kompakt enhet. Detta kan lösa flera ingenjörs- och tillverkningsutmaningar samtidigt.
Kompakt förpackning
Genom att integrera motorn i hjulet kan värdefullt chassiutrymme frigöras för batterier, elektronik, last, sensorer eller annan utrustning.
Förenklad drivlina
Många konstruktioner eliminerar externa kedjor, remmar, axlar eller transmissionskomponenter, vilket minskar den mekaniska komplexiteten.
Responsivt vridmoment
Elektronisk motorstyrning gör att vridmomentet kan justeras snabbt enligt hastighet, belastning, gaspådrag eller kontrollsystemkommandon.
Lägre mekaniskt underhåll
Borstlösa och växellösa konfigurationer kan minska antalet slitagekomponenter jämfört med mer komplexa mekaniska transmissioner.
Vilka utmaningar bör köpare överväga?
Navmotorer är inte automatiskt lämpliga för alla fordon. Deras placering inuti hjulet skapar specifika tekniska krav som bör beaktas under produktutvecklingen.
-
Ofjädrad massa:Eftersom motorn är en del av hjulenheten kan dess massa påverka fjädringsbeteendet och köregenskaperna.
-
Värmehantering:Värme som genereras av kopparförluster, järnförluster, lager och andra komponenter måste hanteras effektivt, särskilt under kontinuerlig drift med hög belastning.
-
Hjulstorleksbegränsningar:Motordiameter, axelmått, fälgstorlek, däckkonfiguration och tillgängligt installationsutrymme måste matchas noggrant.
-
Vatten- och dammskydd:Utomhusmobilitetsprodukter kräver lämplig tätnings- och kapslingsdesign baserat på deras driftsmiljö.
-
Styrkompatibilitet:Spänning, ström, sensorkonfiguration, fasledningar, styralgoritmer och kommunikationskrav måste matcha hela drivsystemet.
Dessa överväganden gör inte navmotorer olämpliga. Istället visar de varför motorval bör baseras på den fullständiga applikationen snarare än enbart märkeffekt.
Var används navmotorer?
Navmotorer används för personlig rörlighet, transport, robotteknik, industriell utrustning och specialiserade elektriska plattformar. Deras kompakta arkitektur gör dem särskilt användbara där installationsutrymmet är begränsat.
| Ansökan |
Typiskt krav |
Viktiga motoriska överväganden |
| Elektriska cyklar |
Jämn acceleration och effektiv daglig körning |
Vikt, vridmoment, spänning, hjulstorlek |
| Elektriska skotrar |
Kompakt framdrivning och lyhörd kontroll |
Effekttäthet, termisk prestanda, vattentätning |
| Robotik |
Exakt rörelse på hjulnivå |
Styrrespons, kodare/sensorkompatibilitet |
| AGV och mobila plattformar |
Pålitlig kontinuerlig drift |
Driftcykel, vridmoment, värmeavledning |
| Rörlighetsutrustning |
Tyst och kontrollerad rörelse |
Buller, säkerhet, tillförlitlighet, kontrollnoggrannhet |
Hur kan tillverkare välja rätt navmotor?
Att välja en navmotor bör börja med fordonets faktiska driftsförhållanden. En motor som fungerar bra i ett lätt pendlarfordon kanske inte lämpar sig för en lastplattform, autonom robot eller höglast industriell tillämpning.
-
Definiera fordonets vikt.Inkludera passagerare, last, batterier, chassi och tillbehör.
-
Beräkna det erforderliga hjulvridmomentet.Tänk på acceleration, lutning, rullmotstånd, däckegenskaper och förväntad nyttolast.
-
Determine the target speed.Motorlindning och elektriska parametrar bör motsvara det önskade driftsområdet.
-
Bekräfta hjulmått.Motorn måste passa vald fälg och mekanisk struktur.
-
Utvärdera drifttiden.Kontinuerliga applikationer kräver andra termiska hänsyn än kortvarig användning.
-
Kontrollera elsystemet.Batterispänning, styrström, faskonfiguration, sensorer och kommunikationsgränssnitt måste vara kompatibla.
-
Tänk på miljöförhållandena.Vatten, damm, temperatur, vibrationer och vägförhållanden kan påverka kraven på hölje och tätning.
Köptips:Undvik att välja en motor enbart för att den har ett högre wattal. Märkeffekt är bara en del av systemet. Vridmomentkurva, verkningsgradsområde, termisk prestanda, kontrollermatchning, mekaniska dimensioner och arbetscykel kan vara lika viktiga.
Vilka specifikationer betyder mest?
Ett tekniskt datablad bör ge tillräckligt med information för ingenjörer att avgöra om motorn kan uppfylla kraven för hela fordonet.
-
Märkspänning:Den nominella elsystemspänningen som motorn är konstruerad kring.
-
Märkeffekt:En användbar referens för kontinuerlig drift under definierade förhållanden.
-
Toppeffekt:Indikerar kortvarig utgångskapacitet när den stöds av det elektriska och termiska systemet.
-
Nominellt vridmoment:Hjälper till att avgöra om motorn kan uppfylla kraven på kontinuerlig belastning.
-
Högsta vridmoment:Viktigt för acceleration, klättring i backe och kortvarig drift med hög belastning.
-
Nominell hastighet:Hjälper till att matcha motoregenskaper till hjulhastighet och fordonskrav.
-
Effektivitet:Viktigt för batteriförbrukning, termisk prestanda och driftsräckvidd.
-
Motordimensioner:Inkluderar axel, navbredd, diameter, monteringskonfiguration och hjulkompatibilitet.
-
Skyddsnivå:Viktigt för utomhus, våta, dammiga eller industriella miljöer.
-
Sensorkonfiguration:Hallsensorer, kodare eller sensorlös drift påverkar styrenhetens integration och styrnoggrannhet.
Varför är anpassning viktigt för navmotorer?
Standard navmotorer kan uppfylla många allmänna krav, men OEM-projekt har ofta mekaniska, elektriska och prestandakrav som inte passar en standardkonfiguration.
Anpassning kan involvera lindningsspecifikationer, spänning, nominell hastighet, vridmomentegenskaper, axeldimensioner, monteringsstrukturer, hjulkompatibilitet, kabelkonfiguration, sensorer, kontakter, höljesdesign, tätning eller kontrollermatchning.
För produkttillverkare kan anpassning också hjälpa till att integrera motorn i ett visst chassi utan omfattande mekaniska modifieringar. Detta är särskilt värdefullt när motorn måste passa en befintlig hjulstruktur eller när slutprodukten har strikta krav på utrymme, buller, vikt eller prestanda.
Ningbo Qianjiang Motor Co., Ltd. kan övervägas av OEM- och industriella köpare som letar efter navmotorlösningar som måste anpassas till specifika applikationskrav. När man utvärderar en leverantör bör köpare diskutera ritningar, elektriska parametrar, driftsförhållanden, provkrav, testprocedurer, produktionskapacitet och förväntningar på kvalitetskontroll innan de går in i massproduktion.
Hur kan navmotorns tillförlitlighet förbättras?
Långsiktig motortillförlitlighet beror på mer än själva motorn. Styrenheten, batteriet, hjulaggregatet, lager, ledningar, installationsmetod, driftsmiljö och termiska förhållanden påverkar alla det slutliga systemet.
- Använd korrekta regulatorparametrar och strömgränser.
- Håll elektriska kontakter ordentligt skyddade mot fukt och kontaminering.
- Inspektera axelmontering och mekaniska fästelement regelbundet.
- Undvik att köra motorn kontinuerligt utöver dess avsedda arbetscykel.
- Övervaka onormala temperaturökningar under tung belastning.
- Använd lämpliga lager och tätningar för den förväntade miljön.
- Se till att hjulet och motorn är installerade enligt tekniska specifikationer.
- Undersök ovanliga vibrations-, buller- eller vridmomentförändringar innan de utvecklas till större fel.
Vad bör köpare förvänta sig av en navmotortillverkare?
En pålitlig leverantör bör tillhandahålla mer än en produktkatalog. För OEM- och B2B-applikationer kan teknisk kommunikation före beställning avsevärt minska kompatibilitetsproblem under utveckling och produktion.
Teknisk dokumentation
Tydliga ritningar, specifikationer, ledningsinformation, prestandadata och installationskrav.
Provutveckling
Stöd för prototyptestning hjälper till att bekräfta dimensioner, vridmoment, hastighet, kontrollkompatibilitet och installationskrav.
Kvalitetskontroll
Konsekventa produktionsprocesser och lämpliga inspektionsprocedurer är avgörande för repeterbar motorprestanda.
OEM-support
Applikationsspecifik teknisk kommunikation kan hjälpa tillverkare att integrera motorn i sin slutprodukt.
För företag som utvecklar elektrisk mobilitetsutrustning, robotik eller andra hjuldrivna produkter kan arbetet med en erfaren navmotortillverkare förenkla övergången från initial specifikation till prototypvalidering och volymproduktion.
Vanliga frågor
Är navmotorer lämpliga för elcyklar?
Ja. Navmotorer används ofta i elcyklar eftersom de ger en kompakt drivlösning och inte kräver att motorn installeras runt cykelns vevområde. Den lämpliga konstruktionen beror på erforderlig hastighet, vridmoment, fordonsvikt, hjulstorlek, terräng, batterispänning och styrenhetskonfiguration.
Vad är skillnaden mellan en växelmotor och en direktdriven navmotor?
En växelnavmotor använder intern reduktionsväxling, medan en direktdriven navmotor överför motorrotationen direkt till hjulet. Geared designs kan ge starkt låghastighetsvridmoment från en kompakt motor, medan direktdrivna designs har färre interna mekaniska komponenter och kan stödja regenerativ bromsning när hela systemet är designat för det.
Kräver navmotorer regelbundet underhåll?
Borstlösa navmotorer kräver i allmänhet mindre rutinmässigt mekaniskt underhåll än system med kedjor, remmar eller flera externa transmissionskomponenter. Däremot bör lager, elektriska anslutningar, monteringsdetaljer, tätningar, kablar och motorns övergripande skick fortfarande inspekteras i enlighet med applikationens driftsmiljö.
Kan navmotorer stödja regenerativ bromsning?
Direktdrivna navmotorer kan konfigureras för att stödja regenerativ bromsning eftersom motorn kan fungera som en generator under retardation. Energiåtervinningen beror dock på motor, styrenhet, batterihanteringssystem, fordonskontrollstrategi och driftsförhållanden. Det bör därför utvärderas som en komplett systemfunktion snarare än att antas från enbart motortypen.
Kan navmotorer anpassas för OEM-projekt?
Ja. Beroende på tillverkare kan anpassning täcka parametrar som spänning, lindning, hastighet, vridmoment, axeldimensioner, monteringsstruktur, hjulkompatibilitet, sensorer, kontakter, kabelkonfiguration, hölje och miljöskydd.
Vilken information ska jag ge när jag begär en offert för navmotor?
Köpare bör tillhandahålla målfordonstyp, total belastning, hjuldiameter, önskad hastighet, maximal lutning, batterispänning, kontinuerliga och maximala driftkrav, installationsmått, förväntad driftcykel, miljöförhållanden, kvantitet och alla tillgängliga mekaniska ritningar. Mer fullständig information gör att tillverkaren kan rekommendera en mer lämplig konfiguration.
Hur vet jag om en navmotor är lämplig för min applikation?
Börja med de fullständiga driftskraven snarare än bara motorns watt. Jämför vridmoment, hastighet, spänning, effektivitet, dimensioner, termiska förhållanden, arbetscykel, miljöskydd, styrenhetskompatibilitet och förväntad livslängd med de faktiska applikationskraven.
Slutsats
Navmotorer har blivit en viktig drivteknik för elektrisk mobilitet, robotik, lätta elfordon och annan hjuldriven utrustning eftersom de kombinerar motor- och hjulfunktioner i en kompakt arkitektur. Deras direkta kraftleverans, förenklade drivlinastruktur och flexibla installationsmöjligheter kan hjälpa tillverkare att hantera praktiska utmaningar som involverar utrymme, underhåll, kontroll och produktintegration.
Rätt navmotor beror dock på applikationen. Växlade och direktdrivna konfigurationer har olika egenskaper, medan faktorer som vridmoment, hastighet, spänning, hjulstorlek, termisk prestanda, skydd, kontrollerkompatibilitet och driftsförhållanden starkt kan påverka verkliga resultat.
För OEM-tillverkare och ingenjörsteam är den mest effektiva utvecklingsprocessen att först definiera den kompletta applikationen och sedan arbeta med en kvalificerad motortillverkare för att verifiera specifikationer, prototyper, testkrav och produktionskonsekvens.Ningbo Qianjiang Motor Co., Ltd.kan hjälpa köpare att utforska applikationsspecifika navmotorlösningar och OEM-utvecklingskrav.
Letar du efter en navmotorlösning för ditt nästa elektriska mobilitets- eller OEM-projekt?
Dela din erforderliga spänning, hastighet, vridmoment, hjulstorlek, installationsmått, driftsmiljö och förväntad kvantitet med Ningbo Qianjiang Motor Co., Ltd. för applikationsdiskussioner och teknisk support. Om du behöver en skräddarsydd navmotorlösning, vänligenkontakta ossför att diskutera dina projektkrav.